
●前言
章 有限元分析基础1
1.1 概述1
1.1.1 有限元分析的概念1
1.1.2 一般步骤1
1.1.3 优越性2
1.1.4 应用领域3
1.2 基础知识4
1.2.1 基本概念4
1.2.2 基本方程7
1.2.3 位移模式9
1.2.4 虚位移原理15
1.2.5 平面问题分类17
1.3 模型建立20
1.3.1 建模原则20
1.3.2 单元类型及特性定义23
1.3.3 对称性分析24
1.3.4 边界条件的建立27
1.4 静力学分析36
1.4.1 杆系分析36
1.4.2 弹性力学平面问题43
1.4.3 轴对称问题46
1.4.4 空间问题51
1.4.5 薄板弯曲56
1.5 动态分析59
1.5.1 内容与任务59
1.5.2 单元分析60
1.5.3 总体矩阵集成62
1.5.4 固有特性分析62
1.5.5 响应分析64
第2章 CATIA工程分析模块综述66
2.1 概况66
2.1.1 模块功能66
2.1.2 进入模块前的设置66
2.1.3 进入模块的方法69
2.2 工作窗口71
2.2.1 窗口布局71
2.2.2 工具栏71
2.2.3 结构树77
2.3 工程分析流程78
第3章 模型准备及预处理79
3.1 材料添加79
3.1.1 材料添加方法79
3.1.2 材料库81
3.1.3 零件材料添加86
3.1.4 装配件材料添加88
3.1.5 连接关系材料添加90
3.2 用户自定义材料91
3.3 材料的修改94
3.3.1 材料属性的修改94
3.3.2 材料纹理的定位98
3.4 模型简化99
3.4.1 装配体简化99
3.4.2 零部件细节处理100
第4章 网格划分102
4.1 网格划分的基本原则102
4.2 网格划分的方法103
4.3 通用结构分析工作台划分网格104
4.3.1 实体网格划分104
4.3.2 曲面网格划分112
4.3.3 梁单元网格划分114
4.4 不错网格划分工作台划分网格118
4.4.1 曲面填充的实体网格划分118
4.4.2 曲面网格划分120
4.4.3 不错梁单元网格划分134
4.5 网格质量分析141
4.5.1 自由棱边显示142
4.5.2 交叉和干涉检查144
4.5.3 重复单元检查146
4.5.4 平面切割150
4.5.5 单元质量分析150
4.6 定义单元特性157
4.6.1 实体单元特性157
4.6.2 壳单元特性162
4.6.3 梁单元特性167
第5章 虚拟零件176
5.1 概述176
5.1.1 定义176
5.1.2 工具栏177
5.2 柔性虚件和刚性虚件178
5.2.1 柔性虚件178
5.2.2 刚性虚件179
5.2.3 刚柔性虚件的区别180
5.3 接触虚件181
5.4 弹簧虚件183
5.4.1 柔性弹簧虚件183
5.4.2 刚性弹簧虚件187
5.4.3 刚柔性弹簧虚件的区别189
第6章 连接关系190
6.1 概述190
6.2 通用连接关系190
6.3 点连接关系192
6.3.1 装配件内点连接关系192
6.3.2 零件内点连接关系194
6.4 线连接关系196
6.4.1 装配件内线连接关系196
6.4.2 零件内的线连接关系198
6.5 面连接关系200
6.5.1 装配件内面连接关系200
6.5.2 零件内面连接关系201
6.6 点连接支撑202
6.6.1 点-点连接关系203
6.6.2 结合面分析点204
第7章 连接特性206
7.1 概述206
7.2 面-面连接特性208
7.2.1 滑动连接特性208
7.2.2 接触连接特性210
7.2.3 扣紧连接特性213
7.2.4 扣紧弹性连接特性215
7.2.5 过盈配合连接特性217
7.2.6 螺纹连接特性219
7.3 距离连接特性224
7.3.1 刚性连接特性225
7.3.2 柔性连接特性227
7.3.3 虚拟螺纹连接特性229
7.3.4 虚拟弹性螺纹连接特性231
7.3.5 用户自定义距离连接特性233
7.4 焊接连接特性236
7.4.1 焊点连接特性237
7.4.2 焊缝连接特性239
7.4.3 焊面连接特性241
7.5 基于点的连接特性244
7.5.1 节点-节点连接特性244
7.5.2 结合面点连接特性247
第8章 约束249
8.1 概述249
8.2 夹紧约束249
8.3 运动副约束251
8.3.1 滑动约束251
8.3.2 棱柱约束253
8.3.3 圆柱铰约束255
8.3.4 球铰约束257
8.3.5 铰接约束259
8.4 不错约束261
8.4.1 用户自定义约束261
8.4.2 静定约束263
第9章 载荷265
9.1 概述265
9.2 压强265
9.3 力267
9.3.1 均布力267
9.3.2 力矩269
9.3.3 轴承载荷270
9.3.4 导入力274
9.3.5 导入力矩277
9.4 体运动载荷280
9.4.1 加速度280
9.4.2 离心力282
9.5 力密度283
9.5.1 线力密度283
9.5.2 面力密度285
9.5.3 体积力密度287
9.5.4 力密度288
9.6 强制位移载荷290
9.7 温度291
9.7.1 温度场292
9.7.2 热解方案导出的温度场293
9.8 不错载荷294
9.8.1 组合载荷294
9.8.2 装配载荷298
0章 模型检查300
10.1 实体检查300
10.2 连接检查304
10.3 检查其他属性307
1章 求解与分析310
11.1 求解310
11.1.1 计算311
11.1.2 全局适应性调整313
11.1.3 全局适应性计算314
11.2 求解工具318
11.2.1 指定外部存储318
11.2.2 清除外部存储320
11.2.3 指定临时外部存储321
11.3 结果分析322
11.3.1 图像322
11.3.2 分析工具335
11.3.3 生成报告350
11.4 插入新的分析案例354
2章 工程实例357
12.1 弹性支撑件357
12.1.1 模型准备357
12.1.2 创建虚件368
12.1.3 施加约束371
12.1.4 施加载荷372
12.1.5 模型检查与网格质量检查374
12.1.6 计算与分析375
12.2 大型机架378
12.2.1 模型准备379
12.2.2 定义连接关系与连接特性382
12.2.3 创建虚件384
12.2.4 定义约束384
12.2.5 施加载荷386
12.2.6 模型检查386
12.2.7 计算与分析387
12.3 轻型转向驱动桥388
12.3.1 模型准备389
12.3.2 定义连接关系与连接特性392
12.3.3 添加虚件393
12.3.4 定义约束395
12.3.5 施加载荷395
12.3.6 模型检查400
12.3.7 计算与分析401
12.4 曲轴模态分析402
12.4.1 模型准备402
12.4.2 网格划分403
12.4.3 模型检查405
附录A 工程分析常用力学符号及物理量纲409
附录B CATIA工程分析功能图标一览表411
参考文献418

内容简介

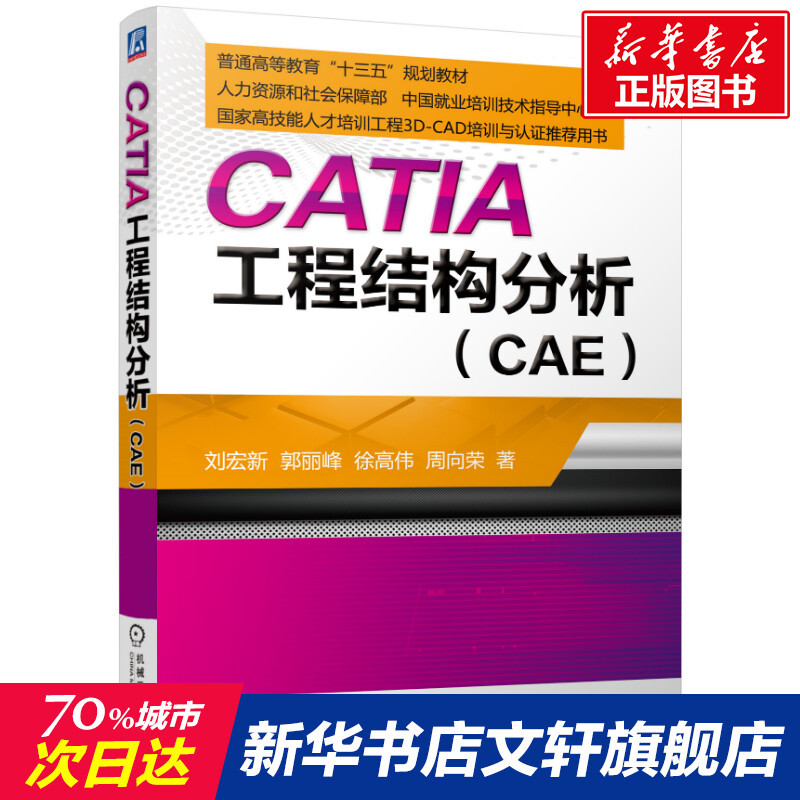
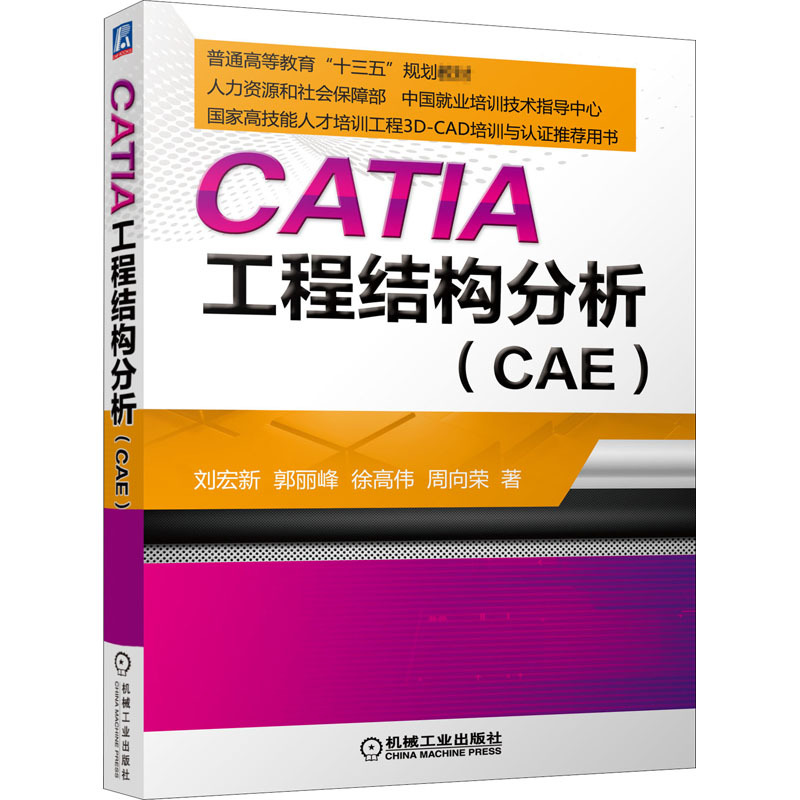
CATIA在提供以产品设计为主线功能的基础上,附加了工程分析与虚拟仿真等模块,使计算机辅助产品设计的链条趋于完善。从产品的概念设计到很终产品的形成,CATIA提供了完整的2D和3D设计、参数化混合建模、数字样机、数据管理等手段。同时,作为一个接近集成化的软件系统,CATIA将机械设计,工程分析及仿真,数控加工和CATweb网络应用解决方案有机的结合在一起,为用户提供严密的无纸工作环境。与专用工程分析软件相比较,因CATIA所提供的工程分析模块使设计与分析能够在同一个软件环境下完成,不需要转换及适应,效率更高,数据传递更准确。
工程结构分析是在功能和形式设计完成之后,为保证产品的可靠性与安全性所进行的必要技术环节之一,也是设计优化的前提。通过工程结构分析,可以找出工程中存在的不合理、不均衡、不可靠的地方并予以纠正和完善。除基本的强度与变形校验外,工程结构分析越来越多地被用于对新产品进行投产之前的优化研究,从而达到降低成本,并保证产品的可靠性和安全性的目的。随着产品结构的复杂化与大型化,以及对分析精度要求的不断提高,传统的计算与分析方法已无法满足现代工程的需要,基于有限元算法的计算机辅助工程结构分析是目前工程领域最为理想和有效的技术解决方案。
CATIA在提供了3D产品造型基本功能的基础上,扩展了工程结构分析、虚拟仿真、数字化加工等模块,使计算机辅助产品设计的链条趋于完善。从最初的概念设计到最终产品的形成,CATIA提供了完整的2D和3D设计、参数化混合建模、......











评论晒单