
●前言
●章 绪论 1
●1.1 概述 1
●1.2 少自由度并联机器人的研究现状 4
●1.2.1 四自由度并联机器人的发展与应用 5
●1.2.2 五自由度并联机器人的发展与应用 8
●1.3 拟人机械腿的研究现状 9
●1.4 5-DOF气囊抛光机床的研究现状 13
●1.5 本书内容安排 14
●1.6 本章小结 15
●参考文献 15
●第2章 拟人机械腿的运动性能分析 22
●2.1 方案设计 22
●2.1.1 设计思想 22
●2.1.2 髋关节机构原型 25
●2.1.3 膝关节和踝关节机构原型 26
●2.2 自由度分析 26
●2.2.1 空间方位角的表示 26
●2.2.2 空间机构自由度计算公式 27
●2.3 位置分析 29......

内容简介

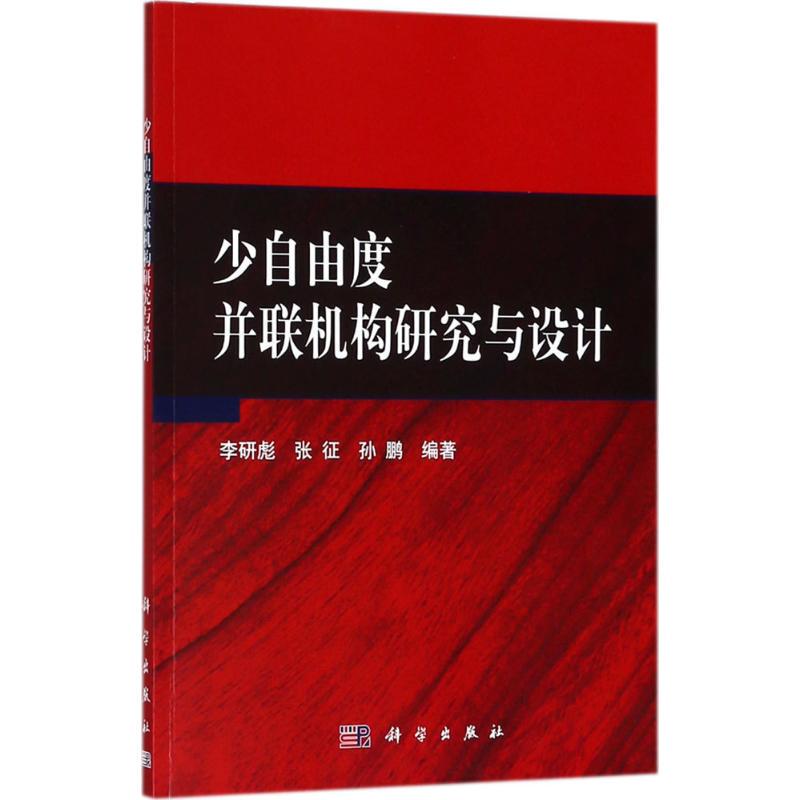
本书首先研究了新型拟人机械腿机构、5-DOF气囊抛光机床和等的运动学、动力学及设计方法等问题,提出一种新型拟人机械腿机构,其髋关节、膝关节和踝关节分别采用球面三自由度并联机构和四自由度欠驱动并联机构为机构原型,发挥了并联机构与串联机构的优点,提出一种新型5-DOF气囊抛光机床,具有结构简单、加工与装配工艺性好、适应复杂型面加工、运动惯性小和自重负荷比小等优点,适用于空间曲面(模具、叶片等)零件的精密抛光等。接着,研究了新型拟人机械腿的膝关节和踝关节机构及5-DOF气囊抛光机床机构的位置与工作空间问题,基于各机构的位置反解及其结构约束条件,分别绘制了膝关节和踝关节机构、5-DOF气囊抛光机床的工作空间轮廓图,并定量分析了各主要结构参数对相应工作空间大小的影响情况。很后给出了新型拟人机械腿和5-DOF气囊抛光机床的设计方案,为其应用提供了理论基础。









评论晒单