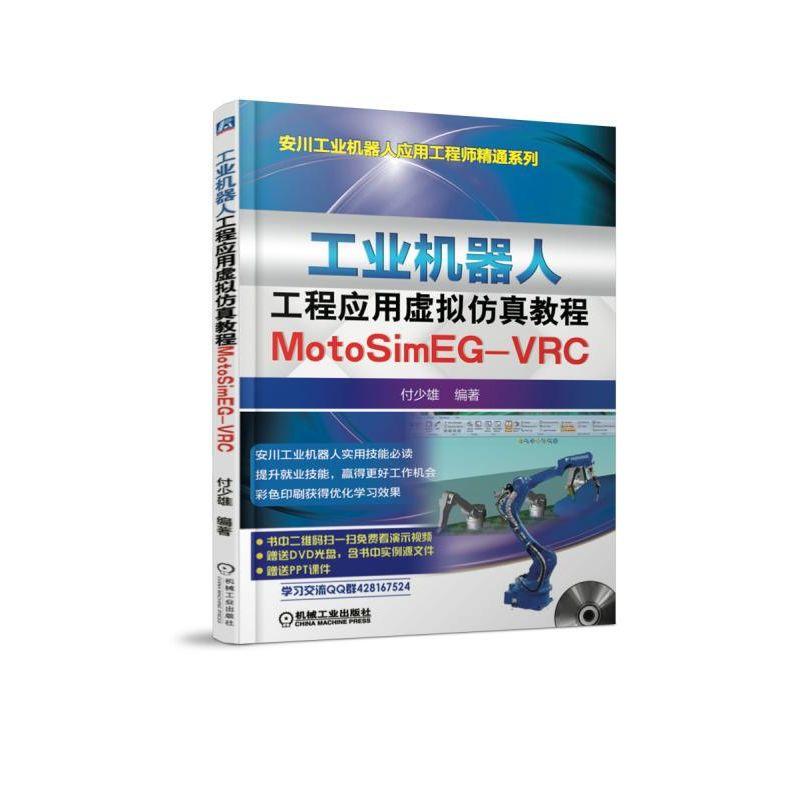
工业机器人工程应用虚拟仿真教程:MOTOSIM EG-VRC
作 者: 付少雄 著

定 价: 69
出 版 社: 机械工业出版社
出版日期: 2017年08月01日
页 数: 160
装 帧: 平装
ISBN: 9787111590835

●前言章 认识、安装工业机器人仿真软件 11.1 了解什么是工业机器人仿真应用技术 11.2 安装工业机器人仿真软件MotoSimEG-VRC 21.3 MotoSimEG-VRC 的软件授权 21.4 MotoSimEG-VRC 的软件界面介绍及作用 3学习检测 4第2章 MotoSimEG-VRC 系统设置 72.1 创建机器人系统 72.2 设置系统选项 212.3 平移、旋转等操作 22学习检测 23第3章 Home 菜单中的工具使用 273.1 编辑和示教工具 273.2 视图工具 343.3 模型工具 353.4 拾取工具 373.5 屏幕工具 383.6 测量等工具 383.7 操作工具 39学习检测 40第4章 Controller 菜单中的工具使用 464.1 示教器编程工具 464.2 程序创建工具 514.3 文件设置工具 544.4 工业机器人系统设置工具 554.5 外部设备工具 57学习检测 59第5章 Simulation 菜单中的工具使用 685.1 播放工具 685.2 I/O 变量等监视工具 705.3 碰撞检测工具 755.4 脚本管理工具 795.5 I/O 事件工具 805.6 喷涂设置工具 835.7 动画输出工具 855.8 调试工具 865.9 在线功能工具 88学习检测 90第6章 系统的创建及应用 946.1 创建带导轨及外部轴的工业机器人系统 946.2 创建带协调的工业机器人系统 1046.3 创建带CAM 功能的焊接机器人系统 1086.4 创建不带CAM 功能的焊接机器人系统 1166.5 创建带传送带同步的工业机器人系统(喷涂) 1176.6 创建码垛机器人系统 1266.7 创建打磨机器人系统 131学习检测 141第7章 MotoSimEG-VRC 的特殊应用 1447.1 MotoSimEG-VRC 高速传送带搬运操作 1447.2 MotoSimEG-VRC 宏程序 154学习检测 159

内容简介

《工业机器人工程应用虚拟仿真教程:MotoSimEG-VRC》以安川(YASKAWA)工业机器人作为对象,介绍使用安川公司的机器人仿真软件MotoSimEG-VRC进行工业机器人的基本操作、功能设置、方案设计和验证的学习。中心内容包括:认识、安装工业机器人仿真软件;各个菜单中工具的使用;如何使用MotoSimEG-VRC在工业机器人焊接、喷涂、码垛、打磨等项目中构建系统;宏程序、高速传送等功能在仿真中的使用。通过本书学习可使读者熟练使用安川工业机器人仿真软件MotoSimEG-VRC,掌握工业机器人虚拟示教、工业机器人工作站布局、工业机器人工作姿态优化,确认系统方案、工业机器人型号、工业机器人/工件安装位置、工业机器人动作范围和可达到性等,进而对夹具提出修改意见等全面、系统的仿真应用技能;使读者了解工业机器人离线编程仿真方法,掌握利用相关建模操作来组建常见工业机器人工作站的方法和步骤。为帮......
随着工业机器人在我国企业的大量应用,工业机器人的离线编程与仿真技术已成为技术人员关注的新技术之一。企业希望工业机器人既能保证工作时间,又能适应柔性化生产的需要,这种生产与编程的矛盾越来越大。目前工业机器人仿真软件分为两类:一类是通用型离线编程软件,另一类是专用型离线编程软件。 工业机器人常见的编程方式有示教编程和离线编程。从1959 年台工业机器人诞生起,最初使用的是示教编程。示教编程是通过示教器直接控制机器人移动变换其姿态和位置,记录下移动轨迹,改变并调节速度和运动方式。利用示教器上的操作手柄或者操作按键,可以很直观地看到机器人每个轴或者每个关节的运动姿态和速度。目前示教编程仍然是主要的操作方法,但示教编程的精确度不高,对于复杂工件,编程工作量比较大,效率低。为了追求高效和高精度编程方法,离线编程应运而生。运用离线编程软件,可以远离操作现场和工作环境进行机器人仿真、轨迹编程和焊接轨......








评论晒单