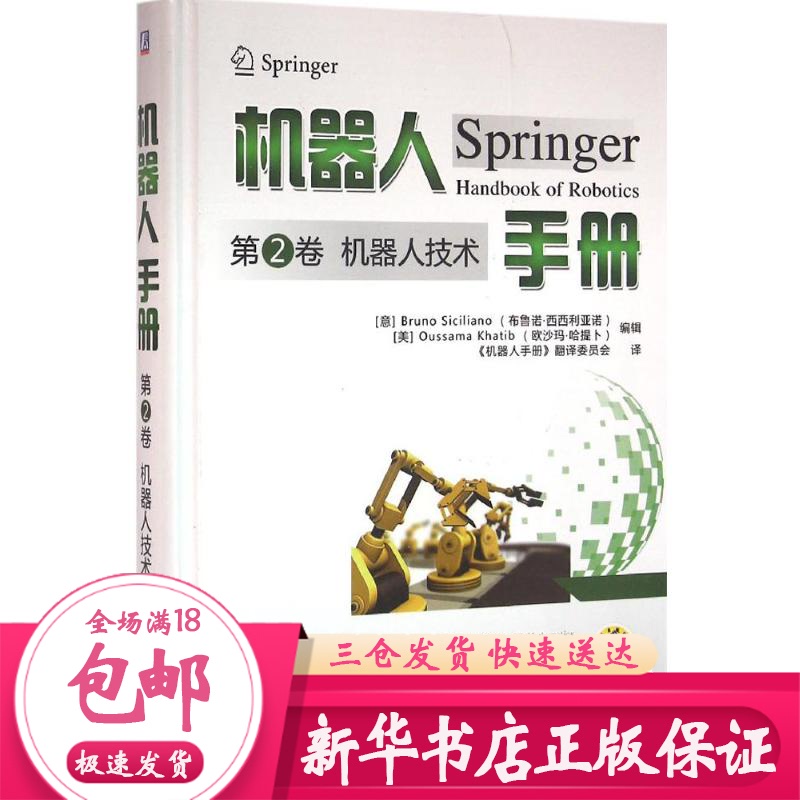
机器人手册
作 者: (意)布鲁诺·西西利亚诺(Bruno Siciliano),(美)欧沙玛·哈提卜(Oussama Khatib) 编辑;《机器人手册》翻译委员会 译

定 价: 179
出 版 社: 机械工业出版社
出版日期: 2016年04月01日
页 数: 410
装 帧: 精装
ISBN: 9787111533818

内容简介

《机器人手册第2卷机器人技术》共分3篇,详细介绍了机器人的传感与感知、操作与接口、移动式和分布式机器人技术。
传感与感知篇介绍用于生成机器人模型及外部环境的机器人的不同感觉形态和跨时空传感数据整合。包括力和触觉传感器、惯性传感器、优选定位系统和里程仪、声呐感测、距离传感器、三维视觉及识别、视觉伺服与视觉跟踪、多传感器数据融合。
操作与接口篇介绍了机器人与物体之间,机器人与人之间,机器人之间的交互。涵盖了面向操作任务的运动、接触环境的建模与作业、抓取、合作机械手、触觉学、遥操作机器人、网络遥操作机器人及人体机能增强型外骨骼。
移动式和分布式机器人篇介绍了轮式机器人运动控制、运动规划和避障、环境建模、同时定位与建图、基于行为的系统、分布式和单元式机器人、多机器人系统及网络机器人技术。
本手册内容深入浅出,并附有大量的科研实例,便于自学和应用,可作为机器人、人工智......

(意)布鲁诺·西西利亚诺(Bruno Siciliano),(美)欧沙玛·哈提卜(Oussama Khatib) 编辑;《机器人手册》翻译委员会 译

Bruno Siciliano(布鲁诺·西西利亚诺),1987年毕业于意大利那不勒斯大学,获电子工程学博士学位。控制和机器人技术的专家,那不勒斯大学计算机和系统工程PRISMA实验室主任。目前研究力控制、视觉伺服、工业机器人/手操作、轻型柔性手臂、人一机器人交互以及服务机器人。合著出版图书6本,编辑合订本5本,发表期刊论文65篇,会议论文及专著章节165篇,被世界各机构邀请作了85次讲座和研讨会。施普林格不错机器人报告(STAR)系列、施普林格机器人手册的合作编辑,众多有声望期刊的编委会成员,许多靠前会议的或联合。IEEE会士和ASME会士。IEEE机器人与自动化协会(RAS),曾担......
前言机器人在达到人类前沿的同时,积极应对着新兴领域中出现的各种挑战。新一代机器人和人类互动,和人类一起探索、工作,它们将会越来越多地接触人类及其生活。实用机器人的前景令人信服是半个世纪的机器人科学发展的结果,这种发展将机器人作为现代科学学科建立起来。
机器人领域的快速发展推动了这本《机器人手册》的诞生。随着期刊、会议论文集和专著的增加,参与机器人科学技术研究的人,特别是刚进入该领域的人,很难跟得上它大范围发展的脚步。由于机器人技术是多学科交叉的技术,这个任务就显得尤为艰难。
这本手册依据20世纪80、90年代机器人学的发展成果,这些成果对机器人领域的研究很有参考价值:《机器人策略:规划和控制》(Brady,Hollerbach,Johnson,LozanoPerez,和Maso......








评论晒单