
●章视觉感知技术基本原理1
1.1视觉传感器与视觉系统1
1.1.1视觉传感器定义及分类1
1.1.2视觉系统4
1.2视觉成像基本原理5
1.3视觉系统标定11
1.3.1相机标定方法11
1.3.2机器人手眼标定18
1.4主要的视觉测量方法22
1.4.1单目视觉测量方法22
1.4.2双目立体视觉测量方法33
本章小结36
参考文献36
第2章触觉力觉感知原理41
2.1触觉信息获取与处理41
2.1.1触觉传感器的基本分类41
2.1.2触觉信息处理43
2.1.3柔性触觉传感器技术44
2.2力力矩信息获取与处理49
2.2.1力力矩传感器的基本分类49
2.2.2力传感器标定技术53
本章小结54
参考文献55
第3章智能视觉感知方法与技术57
3.1经典的视觉感知方法57
3.1.1视觉匹配57
3.1.2视觉显著性62
3.2基于机器学习方法的视觉感知63
3.2.1集成学习(Adaboosting)63
3.2.2局部二值模式(LBP)64
3.2.3特征点匹配方法64
3.2.4方向梯度直方图(HOG)65
3.2.5支持向量机66
3.3深度学习视觉感知67
3.3.1经典的视觉感知网络结构67
3.3.2基于深度学习的目标感知72
3.4面向少量样本学习的视觉感知方法76
3.4.1孪生网络77
3.4.2零样本学习79
3.5视觉引导的机器人抓取技术81
3.5.1基于深度学习的抓取技术81
3.4.2基于深度强化学习的抓取技术85
本章小结87
参考文献88
第4章机器人触力觉智能感知92
4.1机器人触觉感知92
4.2基于触觉感知的机器人操作94
4.2.1基于触觉信息的抓取稳定性分析95
4.2.2基于触觉信息的目标识别98
4.2.3基于触觉的其它应用103
4.3机器人力觉感知及操作105
4.4阻抗控制和力位混合控制107
4.4.1机器人运动学和动力学模型107
4.4.2阻抗控制方法107
4.4.3力位混合控制110
4.5力控制和接触约束融合方法112
4.5.1接触约束112
4.5.2接触约束和力控制的融合115
4.6基于力智能感知的操控120
本章小结124
参考文献124
第5章多通道信息融合的人机对话128
5.1多通道人机对话一般框架128
5.2面向人机对话的多通道信息处理129
5.2.1不同通道信息处理的认知假定130
5.2.2不同通道信息处理的一般计算模式130
5.2.3多道信息融合的心理学假定和认知模型131
5.2.4基于深度感知的信息融合135
5.3面向人机对话的对话管理141
5.3.1任务导向的对话管理142
5.3.2非任务导向的对话生成154
5.3.3对话交互学习159
5.4多通道信息融合局限及人机对话未来突破方向164
本章小结164
参考文献165
第6章月面巡视器视觉定位175
6.1巡视器视觉导航定位现状175
6.1.1研究现状175
6.1.2巡视器视觉定位中的关键技术178
6.1.3图像特征信息提取与匹配算法179
6.2两帧之间的运动估计问题192
6.2.1基于对极几何的运动估计192
6.2.2基于PNP运动估计194
6.2.3基于ICP运动估计196
6.3位姿和位置信息的捆绑约束调整198
6.3.1光束法解析摄影测量198
6.3.2BA稀疏性与图优化201
6.4位姿图优化204
6.5惯性导航技术205
6.5.1惯导的位姿解算原理205
6.5.2航位推算209
6.6IMU与双目视觉定位技术的融合210
6.6.1ORB-SLAM系统框架210
6.6.2IMU与视觉定位技术融合211
6.6.3VIORB实验结果测试215
本章小结216
参考文献217
第7章空间非合作目标视觉感知220
7.1概述220
7.2非合作目标的视觉测量224
7.2.1非合作目标位姿单目视觉测量技术224
7.2.2非合作目标位姿双目视觉测量技术228
7.3非合作目标抓捕235
7.3.1非合作目标的几种典型抓捕方式236
7.3.2抓捕过程接触动力学分析238
7.3.3抓捕过程的阻抗控制239
本章小结240
参考文献240

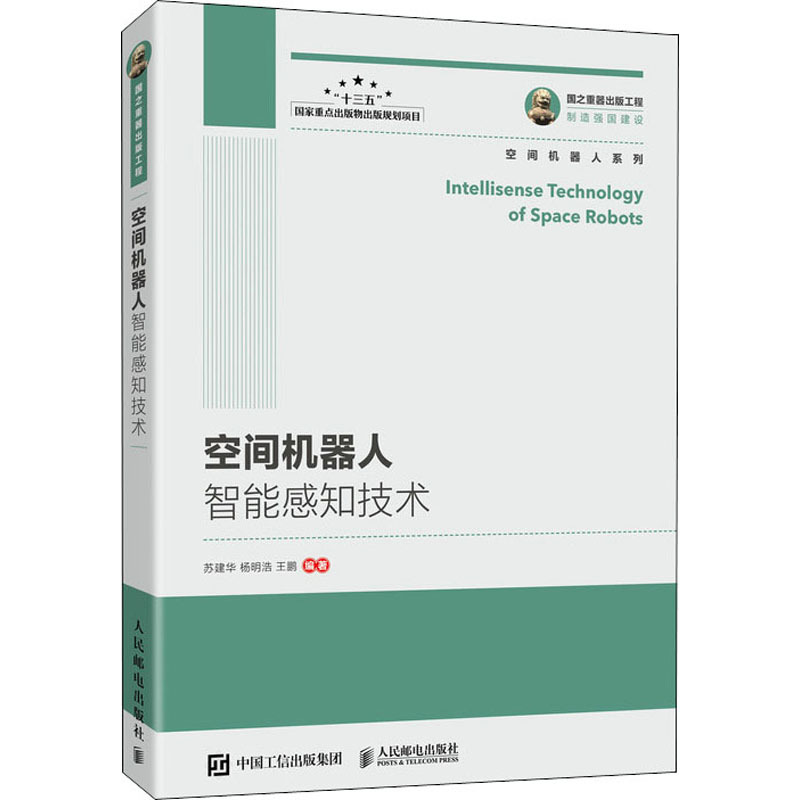
内容简介

本书是基于作者在机器人感知技术方向的研宄成果,并结合国内外在空间机器人感知领域的近期新应用编写而成的。主要内容包括视觉感知技术基础、触觉/力觉感知技术基础、智能视觉感知方法与技术、机器人触觉/力觉智能感知方法与技术、多通道信息融合的人机对话技术、月面巡视器视觉定位技术、空间非合作目标视觉感知技术等。本书从理论、算法与应用等方面对智能感知技术的研宄进行了深入浅出的介绍,对空间机器人智能感知技术的研宄和应用前沿进行了分析,并提出了未来的发展方向。本书可作为高等院校相关专业高年级本科生和研宄生的教材,也可供从事空间机器人技术研宄及应用的研发人员及工程技术人员参考。








评论晒单