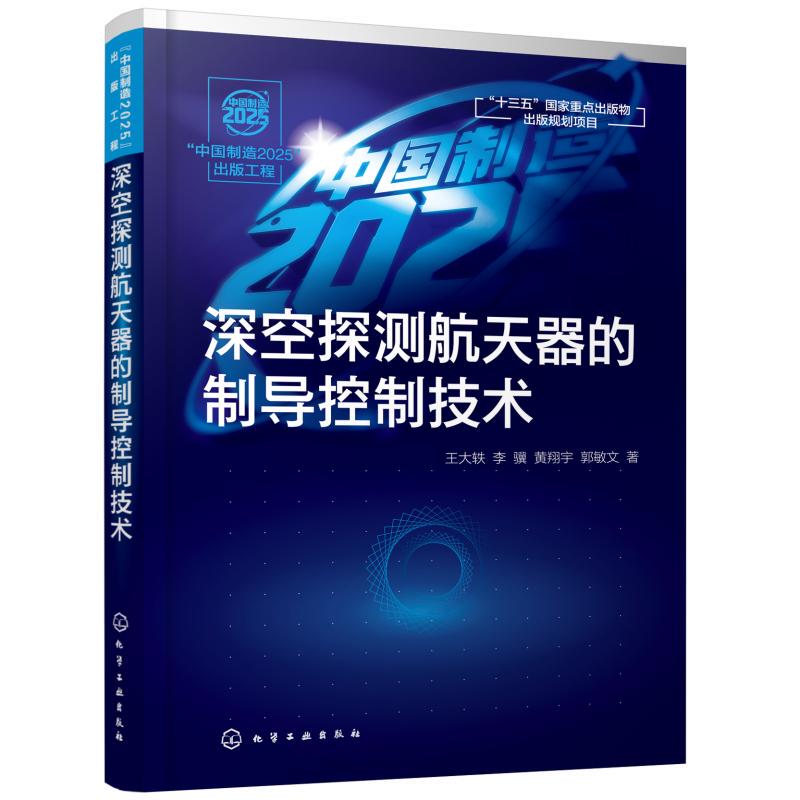
深空探测航天器的制导控制技术/"中国制造2025"出版工程
作 者: 王大轶、李骥、黄翔宇、郭敏文 著 著

定 价: 88
出 版 社: 化学工业出版社
出版日期: 2020年12月01日
页 数: 304
装 帧: 平装
ISBN: 9787122378064

●章 绪论 / 1 1.1 基本概念 / 2 1.1.1 制导、导航与控制 / 2 1.1.2 深空探测 / 3 1.2 深空探测典型任务中的制导控制技术 / 4 1.2.1 月球探测中的制导控制技术 / 4 1.2.2 火星探测中的制导控制技术 / 15 1.3 本书的主要内容 / 19 参考文献 / 20 第2章 天体力学基础 / 24 2.1 参考坐标系及坐标变换 / 25 2.1.1 参考坐标系的定义 / 25 2.1.2 坐标系之间的变换 / 27 2.2 时间系统 / 28 2.2.1 时间系统的定义 / 28 2.2.2 儒略日的定义及转换 / 30 2.3 航天器动力学模型 / 31 2.3.1 中心体引力及形状摄动势函数 / 31 2.3.2 其他摄动模型 / 34 2.3.3 航天器动力学模型 / 35 2.4 小结 / 36 参考文献 / 37 第3章 最优控制基础 / 38 3.1 最优控制问题的提出 / 39 3.2 变分法 / 41 3.2.1 终端时刻tf给定 / 41 3.2.2 终端时刻tf自由 / 43 3.3 极小值原理 / 46 3.4 最优控制的应用 / 47 3.4.1 最优控制的应用类型 / 47 3.4.2 应用实例 / 49 3.5 小结 / 51 参考文献 / 52 第4章 星际转移和捕获中的制导和控制技术 / 53 4.1 轨道动力学 / 54 4.1.1 转移段 / 54 4.1.2 接近和捕获段 / 55 4.2 转移段制导控制方法 / 55 4.2.1 基于B平面的脉冲式轨道修正方法 / 55 4.2.2 连续推力轨道控制方法 / 63 4.2.3 推力在轨标定技术 / 65 4.3 接近和捕获过程的制导控制方法 / 66 4.3.1 B平面制导方法 / 66 4.3.2 自主轨道规划方法 / 68 4.3.3 气动捕获技术 / 76 4.4 应用实例 / 80 4.4.1 转移段轨道修正 / 81 4.4.2 接近段自主轨道规划 / 82 4.5 小结 / 83 参考文献 / 84 第5章 月球软着陆的制导和控制技术 / 85 5.1 月球软着陆任务特点分析 / 86 5.2 月球着陆动力学 / 88 5.2.1 坐标系统 / 88 5.2.2 引力场和重力场 / 91 5.2.3 动力学方程 / 93 5.3 不含燃料约束的制导方法 / 94 5.3.1 重力转弯闭环跟踪制导 / 94 5.3.2 多项式制导 / 100 5.4 燃料最优制导方法 / 108 5.4.1 软着陆的最优制导问题 / 108 5.4.2 标称轨迹法 / 117 5.4.3 重力转弯最优制导方法 / 128 5.4.4 显式制导方法 / 137 5.5 定点着陆的最优制导方法 / 147 5.5.1 定点着陆的最优控制问题 / 147 5.5.2 基于显式制导的定点着陆制导 / 151 5.6 应用实例 / 155 5.7 小结 / 160 参考文献 / 160 第6章 火星进入过程的制导和控制技术 / 162 6.1 火星进入任务特点分析 / 163 6.1.1 火星进入环境特性分析 / 163 6.1.2 火星进入舱气动力学特性分析 / 165 6.1.3 火星进入制导方法特点分析 / 165 6.2 基于标称轨迹设计的解析预测校正制导方法 / 167 6.2.1 标称轨迹设计 / 167 6.2.2 解析预测校正制导方法 / 172 6.2.3 航向校正制导方法 / 185 6.2.4 应用实例 / 186 6.3 基于阻力剖面跟踪的鲁棒制导方法 / 187 6.3.1 考虑不确定性的二阶阻力动力学模型 / 188 6.3.2 阻力剖面跟踪鲁棒制导方法 / 191 6.3.3 改进鲁棒制导方法 / 193 6.3.4 应用实例 / 195 6.4 小结 / 197 参考文献 / 197 第7章 高速返回地球再入过程的制导和控制技术 / 199 7.1 高速返回再入动力学模型 / 200 7.1.1 坐标系的建立 / 200 7.1.2 坐标系间的转换矩阵 / 201 7.1.3 矢量形式的动力学方程 / 203 7.1.4 在半速度坐标系建立质心动力学方程 / 204 7.2 高速返回再入任务特点和轨迹特性分析 / 209 7.2.1 高速再入任务特点 / 209 7.2.2 高速再入轨迹特点与分段 / 211 7.2.3 高速再入轨迹各段的动力学特点 / 212 7.2.4 高速再入的弹道特性与再入走廊分析 / 215 7.2.5 参数偏差对高速再入过程量和着陆精度的影响 / 218 7.3 标准轨道再入制导方法 / 222 7.3.1 标准轨道制导方法概述 / 222 7.3.2 标称轨道制导方法跳跃式再入问题分析 / 224 7.3.3 基于Gauss伪谱法的参考轨迹优化设计 / 225 7.3.4 基于数值预测校正方法的参考轨迹在线设计 / 238 7.3.5 基于非线性预测控制方法的轨迹跟踪算法设计 / 241 7.4 预测校正再入制导方法 / 252 7.4.1 预测校正制导方法概述 / 252 7.4.2 预测校正制导方法过载抑制问题分析 / 254 7.4.3 开普勒段过载抑制算法 / 256 7.4.4 融合制导算法 / 258 7.4.5 应用实例 / 259 7.5 小结 / 267 参考文献 / 268 第8章 制导控制技术的地面验证 / 271 8.1 着陆避障试验 / 272 8.1.1 悬吊试验——“LLRF” / 273 8.1.2 自由飞试验——“睡神” / 276 8.2 再入返回试验 / 285 8.2.1 “嫦娥-5飞行试验器” 简介 / 285 8.2.2 器舱组合介绍 / 287 8.2.3 试验飞行过程 / 290 8.3 小结 / 294 参考文献 / 294 第9章 深空探测航天器制导控制技术发展展望 / 296 参考文献 / 302 索引 / 304

内容简介

本书内容分为4个部分, 共9章。部分介绍制导控制技术的基本概念, 对深空探测任务中制导问题的内涵、制导与导航和控制的关系、主要的制导方法等内容进行梳理和归纳,并对全书的主要内容进行概括。第2部分为理论篇, 分别介绍制导控制的动力学基础和控制理论基础, 它们为后续章节介绍具体制导控制方法提供了基础知识准备。第3部分为应用篇,首先介绍了具体的制导控制技术, 包括转移接近过程、软着陆过程、大气进入下降过程和返回再入过程, 这四个阶段基本覆盖了目前深空探测任务中主要的制导控制飞行阶段, 然后介绍了深空探测制导控制的地面试验方法。第4部分对深空探测制导控制技术未来的发展趋势进行了展望。 本书既具有高的理论水平, 又具有好的实践参考价值, 能够有力推动我国深空探测器的制导技术的进一步发展, 对当前从事深空探测领域研究的工程技术人员有重要的指导作用。










评论晒单