
内容简介

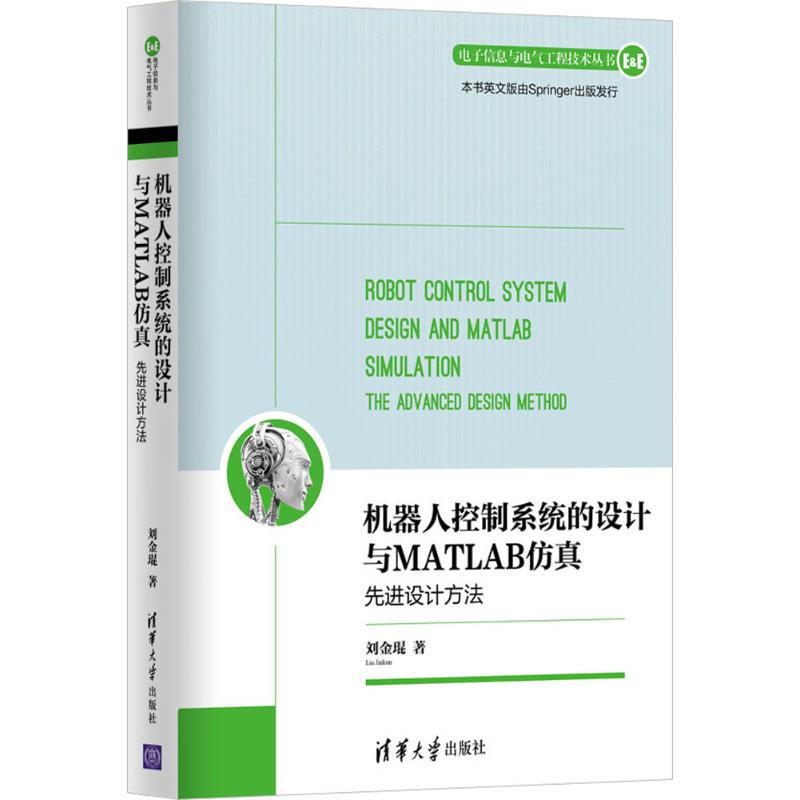
本书系统地介绍了机械手为主的优选控制器的设计和分析方法,是作者多年从事机器人控制系统教学和科研工作的结晶,同时融入了靠前外同行近年来所取得的近期新成果。本书是在原有《机器人控制系统的设计与MATLAB仿真》基础上撰写而成的。全书分为上下两册,作为下册,本册以电机、机械手、倒立摆、移动机器人和四旋翼飞行器为对象,共分13章,包括控制系统输出受限控制、控制输入受限控制、基于轨迹规划的机械手控制、机械手模糊自适应反演控制、机械手迭代学习控制、柔性机械手反演及动态面控制、柔性机械臂分布式参数边界控制、移动机器人的轨迹跟踪控制、移动机器人双环轨迹跟踪控制、四旋翼飞行器轨迹控制、基于LMI的控制系统设计、基于线性矩阵不等式的倒立摆T-S模糊控制和执行器容错控制。每种控制方法都给出了算法推导、实例分析和相应的MATLAB仿真设计程序。本书各部分内容既相互联系又相互独立,读者可根据自己需要选择学习。本书适......












评论晒单