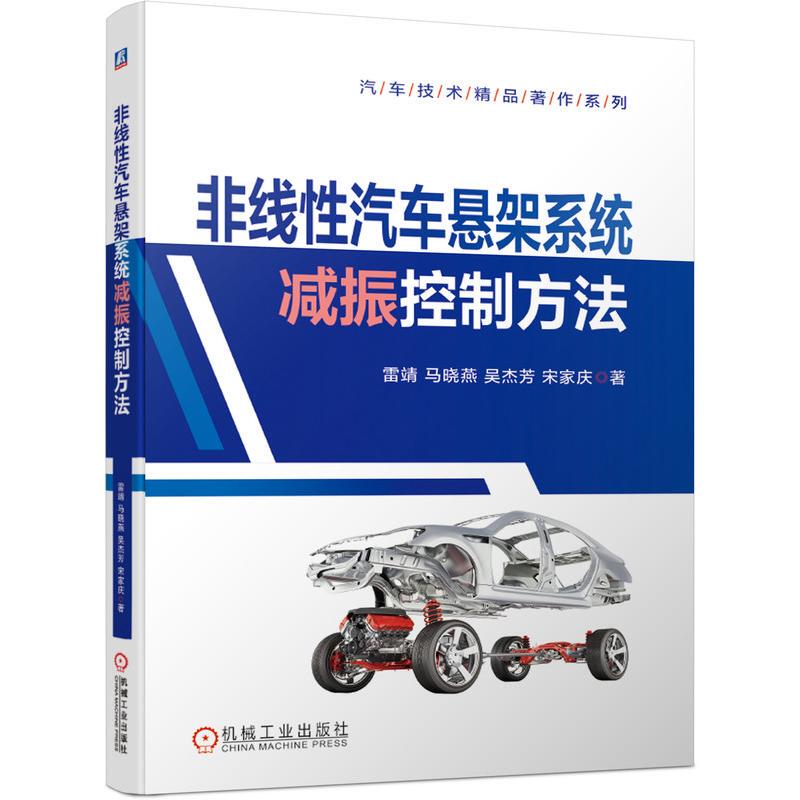
非线性汽车悬架系统减振控制方法/汽车技术精品著作系列
作 者: 雷靖//马晓燕//吴杰芳//宋家庆 著

定 价: 79.9
出 版 社: 机械工业出版社
出版日期: 2021年02月01日
页 数: 137
装 帧: 平装
ISBN: 9787111672982

●前言
章 绪论
节 研究背景与意义
第二节 非线性控制
第三节 汽车悬架减振控制
第2章 非线性系统稳定性
节 李雅普诺夫稳定性的定义
第二节 李雅普诺夫直接法
第3章 时滞非线性汽车悬架建模
节 时滞非线性单轮悬架模型
第二节 时滞非线性半车悬架模型
第三节 时滞非线性整车悬架模型
第四节 路面扰动外系统模型
第4章 半主动悬架时滞控制
节 系统描述
第二节 非时滞依赖控制器设计
第三节 时滞依赖控制器设计
第四节 仿真示例
第5章 非线性不确定悬架神经网络最优监督减振控制
节 问题描述
第二节 神经网络结构
第三节 神经网络最优监督减振控制
第四节 仿真示例
第6章 时滞非线性不确定悬架滑模变结构减振控制
节 系统描述
第二节 最优滑模设计
第三节 最优滑模减振控制设计
第四节 仿真示例
第7章 时滞非线性悬架输入-输出反馈线性化减振控制
节 系统描述
第二节 反馈线性化控制
第三节 稳定性分析
第四节 仿真示例
第8章 时滞非线性系统delta域最优减振控制
节 系统描述
第二节 delta域最优减振控制
第三节 在悬架系统的仿真
第9章 输入-状态采样反馈控制
节 状态反馈控制下的连续时间系统
第二节 采样状态反馈控制下的采样闭环系统
第三节 采样状态反馈控制的性能恢复特性
第四节 采样输出反馈控制
第五节 仿真示例
0章 非线性悬架基于扩展高增益观测器的输出反馈控制
节 系统描述
第二节 状态反馈控制
第三节 输出反馈控制
1章 实验方法介绍
附录A
参考文献

内容简介

本书结合作者与课题组成员多年的研究工作,介绍了时滞非线性悬架系统状态空间表达式的建立,包括单轮悬架、半车悬架和整车悬架;详细介绍了半主动时滞控制和几种非线性减振控制的设计方法,包括神经网络监督控制、滑模变结构控制、输入-输出反馈线性化控制、delta域很优减振控制、输入-状态采样控制以及输出反馈控制;在此基础上,运用悬架模型进行了仿真比较和验证。本书反映了作者与课题组的近期新研究成果。 本书既包括理论推导、证明,又结合悬架模型进行了仿真验证,可供从事控制理论与应用的科研人员、工程人员、高等院校相关专业的教师、研究生、高年级本科生研究与参考。








评论晒单