
●前言章连续物理系统的建模方法111连续物理系统的建模方式与模型要素1111真实连续物理系统的最小元件分解法1112连续物理系统模型的两种创建方式2113连续物理系统Modelica模型的构成要素5114物理域的“势”量和“流”量712简单物理对象的Modelica建模方法8121模型的声明:以符合牛顿定律的单质量物理系统为例8122参变量属性的声明10123派生类型及其参变量的声明11124端口的声明13125模型的拓展声明16126条件方程的声明1813复杂物理系统的Modelica建模方法21131层级式建模方法的基本原理21132可重用模型库的创建24133层级式模型的文件存储26134模型的搜索机制26135模型的平衡检测27第2章非连续变结构系统的建模方法3121非连续性方程3122关系式触发事件3323离散方程和运算符pre()3424瞬态方程37241瞬态方程和when语句37242采样数据系统及其初始化41243事件的优先级44244时间同步机制47245多速率控制器48246惯性延时48247接通延时和断开延时50248有限范围采样51249函数调用512410连续方程和瞬态方程之间的代数环52第3章仿真计算方法5631符号转换算法56311状态空间形式的转换57312排序63313分裂法求解代数方程70314奇异系统及其解决方法7432混合微分代数方程组81第4章基于TypeDesigner的物理系统建模方法8541Modelica建模的主要优势8542系统建模与仿真理念8743TypeDesigner与不错建模方法88431层级式模型与命名空间88432创建新类型的不错建模方法89433基于TypeDesigner的创建流程9044建模实践1:机械系统中常用的弹簧阻尼特性96441弹簧阻尼模型(SpringDamperA)96442弹簧阻尼计算模块(SpringDamperBlock)98443调用计算模块的弹簧阻尼模型(SpringDamperB)98444带可选项的弹簧阻尼模型(SpringDamperC)99445可曲线输入参数的弹簧阻尼模型(SpringDamperD)101446考虑弹性变形的弹簧阻尼模型(SpringDamperE)10145建模实践2:控制系统中常用的脉宽调制技术105451结构形式1:if方程107452结构形式2:if表达式108453结构形式3:when方程108454结构形式4:for方程110455仿真报错及处理11246建模实践3:迭代算法中常用的牛顿拉夫逊方法112第5章机电液控一体化领域的建模应用11551多学科系统动力学软件SimulationX11552齿轮传动系统的建模115521有限元法和集中参数法116522定轴圆柱齿轮传动系统的建模119523行星齿轮传动系统的建模122524人字齿轮传动系统的建模12753控制系统的开发与建模128531控制理论的建模方法128532连续时间域的控制系统133533离散时间域的控制系统13654液压系统的建模142541建模基础和流体属性142542液压连线中的计算146543液压阻力的计算148544机械液压执行机构149545简单液压阀元器件的建模154546先导比例控制阀的详细建模160参考文献162

内容简介

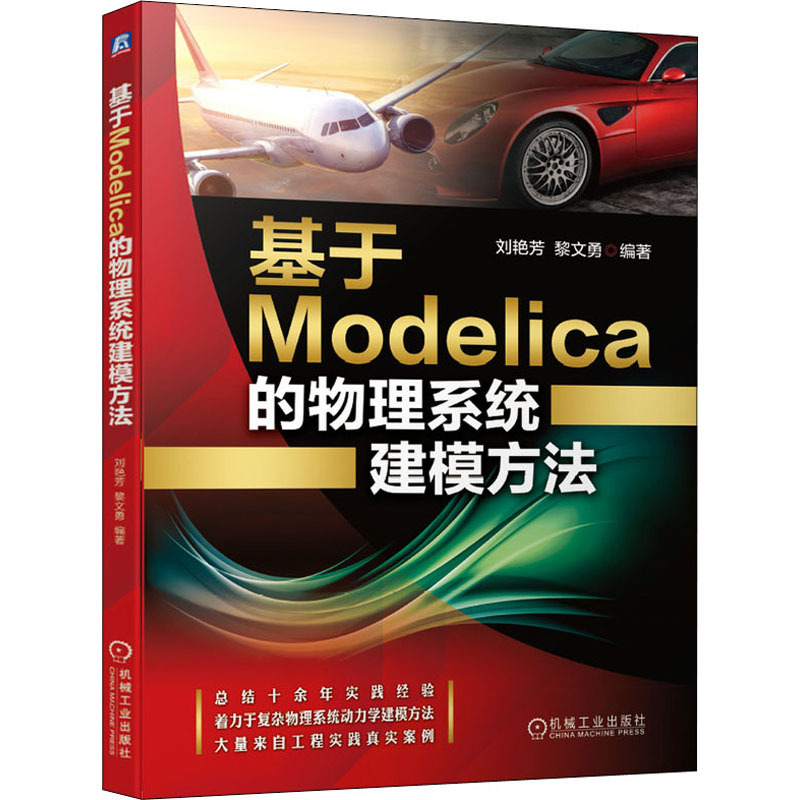
《基于Modelica的物理系统建模方法》围绕Modelica语言的核心、主要和常用功能编写,让读者快速突破、重点围剿、抓大放小;选择一些有必要、有特色、简单实用的典型模型,使读者快速掌握编程方法。全书共分五章,包括连续物理系统的建模方法、非连续变结构系统的建模方法、仿真计算方法、基于TypeDesigner的物理系统建模方法和机电液控一体化领域的建模应用,旨在揭示如何使用Modelica语言来创建物理系统模型,展现语言的创造力。本书既可以作为汽车、航空航天、工程机械、船舶、精密仪器和机器人等领域的工程师开展系统动力学建模与仿真的参考工具书,也可以作为高等院校的教研教材。











评论晒单