商品详情
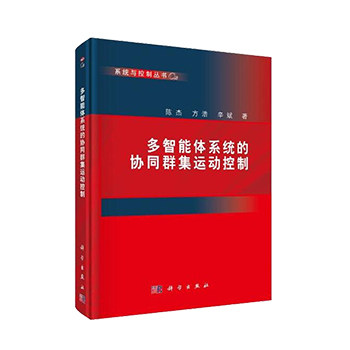
- 商品名称:正版 多智能体系统的协同群集运动控制 计算机网络 操作系统 系统开发 人工智能 图论和控制器设计 科学出版社
- 商品编号
:594993375173
- 店铺:
- 重量:0.000千克
- 上架时间:2021-08-16 17:46:29
- ISBN编号
:9787030511652
- 书名
:多智能体系统的协同群集运动控制(精)/系统与控制丛书,多智能体系统的协同群集运动控制(精)/系统与控制丛书
- 作者
:陈杰//方浩//辛斌
- 出版社名称
:科学
- 定价
:120.00元
- 是否是套装
:否
更多参数>>

商品参数
| 多智能体系统的协同群集运动控制 |
 | 定价 | 120.00 |
| 出版社 | 科学出版社 |
| 版次 | 1 |
| 出版时间 | 2019年03月 |
| 开本 | 128开 |
| 作者 | 陈杰,方浩,辛斌 |
| 装帧 | 平装 |
| 页数 | |
| 字数 | |
| ISBN编码 | 9787030511652 |
| 重量 | 346克 |
本书以多智能体系统协同群集运动控制为主线,首先介绍了图论和控制器设计所用到的基础理论知识;其次,分别从拓扑结构的边保持和代数连通度两个角度介绍了连通性保持条件下的协同群集运动控制协议设计方法;进而,针对典型的轮式移动机器人非完整约束模型介绍了连通性保持条件下的协同控制策略,为简化系统复杂拓扑结构,还介绍了基于骨干网络提取的协同群集运动控制策略;书中将个体动态模型提升到高阶非线性系统模型,介绍了高阶非线性系统协同控制协议设计方法;*后,针对多智能体系统非合作行为检测与隔离进行了详细介绍,并提出了相关算法。
...........